ENG: MIT researchers have developed a tiny insect-inspired flying robot capable of moving with speed and agility close to that of real insects. Designed for environments where conventional drones cannot fit, the microrobot could eventually help in search-and-rescue missions by navigating through narrow gaps in collapsed buildings. A new AI-based control system dramatically improved its performance, allowing it to fly about 447 percent faster and accelerate 255 percent more quickly than earlier versions.

The control system combines a powerful model-predictive controller with deep-learning-based imitation learning. The model-predictive controller first calculates complex and safe flight maneuvers, while a faster AI policy learns from those calculations and performs them in real time. Using this approach, the robot successfully completed 10 consecutive somersaults in just 11 seconds and stayed close to its intended path even when disturbed by wind.
Researchers say the advance brings insect-scale robots closer to practical use in challenging environments. The robot can also imitate insect movements such as rapid saccades, which could eventually help with navigation and vision. Future work will focus on adding onboard cameras and sensors so the robots can fly independently outdoors and potentially coordinate with other microrobots without colliding.
RO: Cercetătorii de la MIT au creat un mic robot zburător inspirat de insecte, capabil să se deplaseze cu o viteză și o agilitate apropiate de cele ale insectelor reale. Fiind foarte mic, acesta ar putea ajunge în locuri în care dronele obișnuite nu pot pătrunde, de exemplu printre dărâmăturile unei clădiri prăbușite. Cu ajutorul unui nou sistem de control bazat pe inteligență artificială, robotul poate zbura mult mai repede și poate accelera mai eficient decât modelele anterioare.
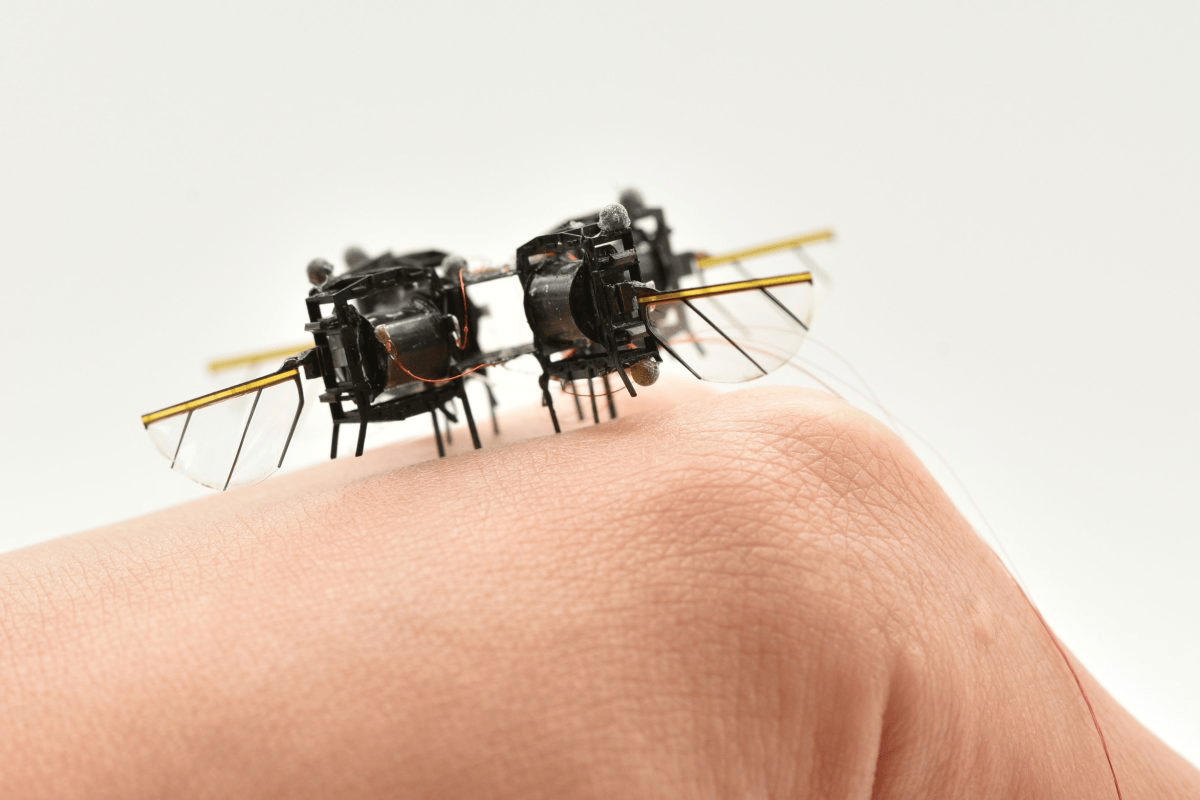
Sistemul folosește două metode care lucrează împreună. Mai întâi, un controler avansat calculează traseele și mișcările complexe, iar apoi un model de inteligență artificială învață din aceste calcule și le aplică rapid, în timp real. Datorită acestei tehnologii, robotul a reușit să facă 10 rostogoliri consecutive în doar 11 secunde și să își păstreze traseul chiar și atunci când a fost afectat de curenți de aer.
Cercetătorii cred că această invenție ar putea fi foarte utilă în viitor, mai ales în misiuni de căutare și salvare. Robotul poate imita și anumite mișcări rapide ale insectelor, ceea ce l-ar putea ajuta să se orienteze mai bine. Următorul pas este adăugarea unor camere și senzori, astfel încât microroboții să poată zbura singuri în aer liber și să colaboreze între ei fără să se ciocnească.
Source (Adam Zewe, MIT, SciTechDaily, “MIT’s Tiny Flying Robot Just Learned To Move Like a Real Insect”, 21.07.2026)
Paper: Hsiao, Y.H., Tagliabue, A., Matteson, O., Kim, S., Zhao, T., How, J.P. and Chen, Y., 2025. Aerobatic maneuvers in insect-scale flapping-wing aerial robots via deep-learned robust tube model predictive control. Science Advances, 11(49), p.eaea8716.
